- Startsida
- Aktuella händelser/artiklar
- Livsåskådning & kristen tro
- Vetenskap & tro
- Skapelse & evolution
- Modern fysik
- Dagens adrenalinkick
- Kristers intressen, olika
kuriosa mm  Poddar utifrån mina artiklar
- Inspelningar från mina
föredrag och predikningar - Innehållsförteckning
- Textsökning
- Info om hemsidan. Hur
navigerar man och hur
skriver man ut? Nyheter. - Maila mig
- SENASTE ARTIKELN:
Människan ett bräckligt kärl
— om konsensus (260812) - BRÄNNANDE ARTIKELSERIE:
Israel — ett älskat
hatobjekt (under ständig
uppdatering) - VIKTIG ARTIKELSERIE:
Klimatet — en alltför
viktig fråga för att låta
känslor styra (under
ständig uppdatering) - KRISTERS BLOGG (inaktiv)
(här finns intressanta
och viktiga och fortfarande
aktuella artiklar)

"Godhet utan vishet och utan
gränser är bara en annan
form av ondska."
(John Paterson)
"Mänsklighetens bästa är alltid
tyrannens alibi!"
"Det är synd att 99% av
journalisterna skall fördärva
förtroendet för en hel yrkeskår"
(Okänd)
"Om du ropar "Gud är stor"
samtidigt som du spottar på
skändade kroppar av judiska
kvinnor, så hävdar jag att
din gud inte är en gud värd
att tillbe!
"När försiktigheten finns överallt,
finns modet ingenstans."
(den belgiske kardinalen Mercier)
"Den som gifter sig med
tidsandan blir snabbt änka."
(Goethe)
"Civiliserade är de kulturer
och individer som respekterar
andra."
(Hört på Axesskanalen)
"Det tragiska med vanligt
sunt förnuft är att det
inte är så vanligt."
(Albert Einstein)
"Halv kristendom tolereras
men föraktas.
Hel kristendom respekteras
men förföljs."
(Okänd)
Astronomisk navigation
(Note: at the top of the page you can choose translation of this article to other languages, but don't expect the translation to be perfect — "Välj språk" means "Choose language")
(Observera att när jag nedan skriver om tabeller och logaritmer etc så talar jag om gångna tider! När jag arbetade till sjöss på 1980-talet så tog man fortfarande soljhöjder (och eventuellt stjärnhöjder) varje dag. Men tabeller (både astronomiska och beräkningstabeller) hade börjat ersättas av program för avancerade räknedosor (Texas och HP). Jag vet inte idag, men jag gissar att man inte längre använder astronomisk navigation alls på handelsfartyg. Och frågan är om det ens ingår i undervisningen på sjöbefälsskola idag. Kanske att någon långseglare tar solhöjder av nostalgiska skäl. Men då använder man nog inte tabeller utan en dator eller iPad eller liknande).
Astronomisk navigation användes av både fartyg (här inkluderar jag alla flytetyg; lastfartyg, kryssningsfartyg, segelbåtar, motorbåtar, svävare etc) och flygplan. Principen är följande: För ett fartyg som vid en viss tidpunkt befinner sig på en viss position är höjd och azimut till en viss himlakropp (satellit, stjärna, solen etc) bestämda av denna position och tidpunkt (azimut är helt enkelt kompassbäringen till himlakroppen, dvs i vilket "väderstreck" man ser den). Dvs, vet man var fartyget är och vad klockan är, kan man räkna fram himlakroppens höjd och azimut (detta behandlas i min artikel om satellitkommunikation). Motsatsen måste också gälla. Dvs, om man mäter en himlakropps höjd och azimut (detta kallas att göra en astronomisk observation) och vet vad klockan är, kan man gå åt andra hållet, dvs beräkna sin position. Man måste då ha tillgång till astronomiska tabeller, kallade Nautikalalmanackan (eller ha ett datorprogram som ersätter denna).
Med hjälp av dessa tabeller, som endast gäller ett år (man måste således köpa en ny Nautikalalmanacka varje år), kan man få fram solens, månens, de ljusstarkaste planeternas och många ljusstarka stjärnors deklination och timvinkel för varje sekund under året (deklination och timvinkel anger en himlakropps position på himmelssfären, dvs stjärnhimlen, och svarar mot latitud och longitud på jordytan).

Bilden visar en garvad sjöbjörn som mäter solens höjd med hjälp av en sextant. Med hjälp av en sådan kan man mäta en himlakropps höjd över horisonten med mycket stor noggrannhet. Med höjd menar man vertikala vinkeln mellan horisonten och en rät linje från observatören till himlakroppen (se bild nedan). De mörka, runda och fyrkantiga glasen (kallas skymglas) är till för att filtrera bort det mesta av solstrålningen när man mäter solens höjd (annars skulle man bli väldigt, väldigt bländad). Genom att man har flera skymglas kan man kombinera dem så man får perfekt ljusstyrka, oavsett hur stark solen är. När man vid skymning eller gryning observerar måne, planeter och stjärnor behövs givetvis inga skymglas. Nattetid kan inte sextanten användas, eftersom man då inte ser horisonten. Fördelen med sextanten (jämfört med andra vinkelmätningsinstrument) är att man kan mäta himlakroppars höjder med tillräcklig noggrannhet även vid svår sjögång. Sextanten är faktiskt ett genialt instrument. Att kunna göra noggranna vinkelmätningar (upp till hundradels bågminuter) från en synnerligen instabil plattform, är verkligen imponerande!
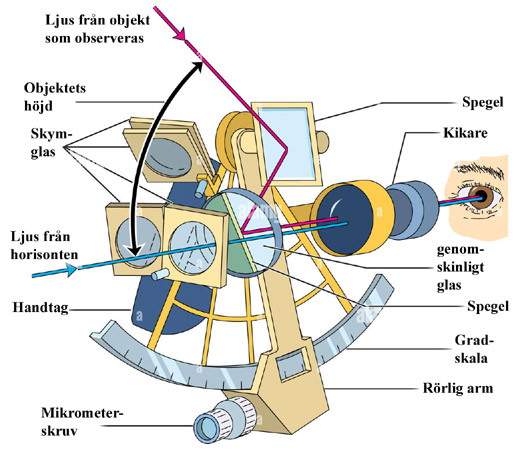
Och här ser vi sextantens olika delar och dess strålgång. Den rörliga armen kallas alhidad medan gradskalan går under namnet limb. Den övre, fyrkantiga spegeln är monterad på den rörliga alhidaden och kallas alhidadspegel, medan den runda "spegeln" i mitten är fixerad och kallas horisontspegel. Halva denna "spegel" är genomskinlig medan andra halvan är speglande. Ljuset från horisonten passerar den genomskinliga halvan av horisontspegeln medan ljuset från den himklakropp som observeras först passerar den vridbara alhidadspegeln och sedan reflekteras i den speglande delen av horisontspegeln (Bildkälla: 2012 Encyclopaedia Brittanica, Inc).

Bilden illustrerar astronomisk höjd och azimut. Observera att både höjd och azimut är vinklar. Azimut är vinkeln mellan nordriktningen och riktningen till himlakroppen och mäts från norr och sedan medurs. Norr har således azimut lika med 0°. Ost är lika med 90°. Syd 180° och väst 270°. Rakt norrut är både 0° och 360°, dvs båda dessa vinklar anger samma azimut. Azimut innebär helt enkelt den kompassriktning som himlakroppen har relativt observatören.
I sextantens kikare ser man dels den himlakropp man observerar (via två speglar) och dels horisonten (direkt). Genom att skruva på den ratt (mikrometerskruven) som "sjöbjörnen" håller pekfinger och tumme på, "för man ned" himlakroppen så att den i kikaren sammanfaller med horisonten och sedan är det bara att läsa av vinkeln.
Avläsningen av sextanten måste korrigeras för olika fel. Bl a så måste man ta hänsyn till ögats höjd över havsytan. Den observerade horisonten, dvs gränsen mellan hav och atmosfär, kommer på grund av detta att ligga under ögats horisontallinje, vilket gör att sextanten visar en för stor vinkel. Korrektionen för detta kallas dip). Ju högre ögat befinner sig över havsytan desto större dip.
När sextanten används på flygplan blir dippen givetvis väldigt stor (med en ögonhöjd på tusentals meter). Där använde man i stället s k bubbelsextanter. Dessa har ett inbyggt, mycket noggrannt vattenpass och i stället för att observera horisonten observerar i stället flygnavigatören vattenpasset (både himklakropp och vattenpass syns samtidigt i kikaren) för att veta att han håller sextanten horisontell. Förutom den stora dippen så var det ganska vanligt att man överhuvudtaget inte såg någon horisont när man flög (t ex om det var mulet och man flög ovan moln eller att det var dålig sikt — när man flyger på tusentals meters höjd ligger ju horisonten betydligt längre bort än om man befinner sig på havsytans nivå). Och då kom ju bubbelsextanten väl till pass.
Dessutom måste man kompensera för att ljusstrålar bryts i atmosfären. Hur mycket beror på den observerade himlakroppens höjd (denna siffra hämtas från tabell). Det finns också några ytterligare korrektioner som görs. Bl a för parallax. Jag återkommer till detta längre fram i texten.
När det gäller sol och måne så för man antingen ned underkanten (det normala) eller överkanten (om underkanten är skymd av moln) av solen eller månen till horisonten. Sedan måste man kompensera för "halvdiametern", eftersom det är medelpunktens höjd man räknar på. Halvdiametern (räknad i vinkelmått) ändras från dag till dag och det aktuella värdet hittar man i Nautikalalmanackan. Planeter och stjärnor är ju i princip punktformade objekt och begreppet halvdiameter är inte aktuellt i detta fall.
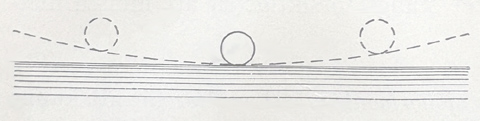
När man tar en höjd, vaggar man sextanten fram och tillbaka i sidled (längs en horisontell axel riktad rakt fram, dvs åt det håll som observatörens näsa pekar), varvid himlakroppen då beskriver en cirkelbåge. Man skruvar på mikrometerskruven tills himlakroppen i sin lägsta punkt på cirkelbågen precis tangerar horisontlinjen (detta kallas på engelska "kiss the horizon"). Fördelen med denna teknik är att man slipper det fel som uppstår när man inte håller sextanten helt vertikal vid mätningen. Tekniken underlättar också för navigatören att göra en korrekt mätning trots att fartyget rör sig (om det är hårt väder kan det handla om stora och våldsamma rörelser).
I bilden tar man höjden på solens eller månens underkant. När man tar överkantens höjd är det den övre kanten på solen eller månen som skall tangera horisonten. I detta fall befinner sig hela sol- eller månskivan under horisonten. Planeter och stjärnor är ju punktformade objekt och där för man ner den lysande punkten till horisonten och behöver inte tänka på någon halvdiameter.
Som läsaren inser vid det här laget är det mycket man måste kunna för att bestämma sin position med hjälp av himlakroppar.
För supernörden: Den första bilden ovan visar inte en sextant utan en oktant. Sextanten omfattar en sjättedels cirkelbåge (60° och kan mäta höjder mellan 0 och 120°) medan oktanten (som var mycket vanligare än sextanten) omfattar 1/8 cirkelbåge (45°, dvs kan mäta höjder mellan 0 och 90°). Att man får dubbla vinkeln beror på att när man vrider spegeln ett antal grader så förändras ljusstrålens riktning med dubbla vinkeln (både infalls- och utfallvinkel förändras lika mycket). Vardagligt säger man sextant om båda dessa instrument.
I praktiken mäter man inte höjd och azimut och tid utan endast höjden och tiden. Orsaken är att man inte kan mäta azimut med tillräcklig noggrannhet från en rörlig plattform, med instrument som kan köpas till ett rimligt pris. För höjdmätningen använder man som sagt en sextant (som kan mäta höjder med en noggrannhet av upp till 1/100 bågminut) och för tidsmätningen en kronometer (en mycket noggrann klocka). Efter en hel del räkningar får man fram en rät linje som kan ritas ut i sjökortet. Denna linje anger var man befinner sig och kallas ortlinje. Man vet att man befinner sig på denna linje men inte var på linjen. För att få positionen måste man observera minst en ytterligare himlakropp (vid skymning och gryning är det t ex möjligt att göra observationer på flera stjärnor) och får då två eller flera ortlinjer som kan ritas ut i sjökortet. Man befinner sig då i skärningspunkten mellan dessa. Dagtid ser man ibland både måne och sol. Man kan också göra två höjdmätningar av solen med några timmars mellanrum. Den tidigare ortlinjen parallellförflyttas sedan i enlighet med fartygets förflyttning mellan de två observationerna (mätt med logg och kompass, dvs enligt död räkning).
Det är endast vid skymning och gryning som man kan ta stjärnhöjder. Är det för mörkt ser man inte horisonten och är det för ljust ser man inte stjärnorna. Dvs när man med blotta ögat börjar se stjärnor så är horisonten för dålig för att få en bra höjdmätning. Det är därför sextanter har en kikare. Inte för att förstora utan för att samla ljus. Sextantkikarens objektiv är ju betydligt större än det mänskliga ögats lins, vilket ger dramatiskt mycket bättre "nattsyn". Genom sextantens kikare ser man vid skymning och gryning ett antal stjärnor (de ljusstarkaste) samtidigt som man ser en tydlig horisont. Detta fungerar bara inom ett relativt begränsat tidsfönster. Om man vid skymningen försöker ta en stjärnhöjd för tidigt, har man en bra horisont men ser inga stjärnor (inte ens genom sextantens kikare). Och väntar man för länge, ja då har man inte någon användbar horisont. Motsvarande gäller förstås också vid gryningen.
Någon läsare kanske nu undrar varför man inte använder bubbelsextanter på fartyg. Då har man ju en bra horisont även mitt i natten. Problemet är att bubbelsextanter inte lämpar sig vid stora rörelser hos observatören. Bubblan i "vattenpasset" blir då alldeles för "orolig" för att vara användbar. Ute på oceanen rör sig ett fartyg i stort sett hela tiden (rullar, stampar, häver sig etc). Ibland inte så mycket och ibland väldigt, väldigt mycket. Medan flygplan generellt rör sig mer stabilt. Självklart har bubbelsextanter testats på fartyg men erfarenheten visar att de positioner man då får är betydligt mer oprecisa än vad man får genom en vanlig sextant.
Låt mig innan vi går vidare förklara begreppen latitud och longitud.
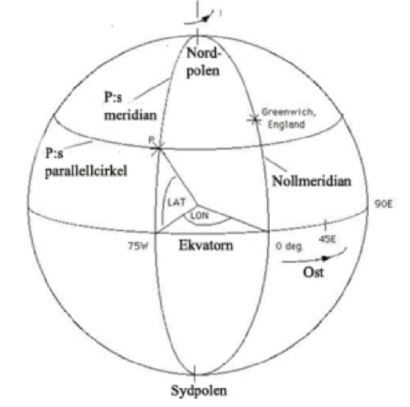
P är en godtycklig punkt på jordytan. Latitud och longtid definieras av vinklar vid jordens medelpunkt enligt figuren (LAT respektive LON i figuren). Parallellcirklar är cirklar på jordytan som är parallella med ekvatorn och har jordaxeln som medelpunkt. De blir mindre och mindre när man avlägsnar sig från ekvatorn (som har samma radie som jorden, dvs är en storcirkel) och vid polerna har de reducerats till punkter (dvs cirklar med radie noll). Alla orter på samma parallellcirkel har samma latitud. Latituden på ekvatorn är 0° medan den vid polerna är 90° (90° N vid nordpolen och 90° S vid sydpolen, där N och S står för nord respektive syd). Parallellcirklarna är riktade i öst-västlig riktning.
En meridian är en tänkt linje på jordklotet som löper från norr till söder mellan de två polerna. En meridian är således en halvcirkel på jordytan från nordpol till sydpol, dvs riktad i nord-sydlig riktning och därför vinkelrät mot ekvatorn. Meridianer anger longitud och alla orter på samma meridian har samma longitud. Ekvatorn utgör en naturlig noll-latitud (inte ens fransmännen har begärt att ekvatorn skall gå genom Paris). När det gäller longitud finns ingen naturlig nollmeridian, utan man har bestämt att meridianen genom det astronomiska observatoriet i Greenwich (en förort till London) är nollmeridian (Greenwichmeridianen). Longitud räknas västerut och österut från 0° till 180° och 180° W är samma meridian som 180° E (W står för väst och E för ost). Denna meridian kallas datumlinjen. Två meridianer som befinner sig på motsatta sidan av jordklotet har en longitudskillnad av 180°. Dessa två meridianer tillsammans utgör en storcirkel. Nollmeridianens motsatta meridian kallas således datumlinjen.
När longituden förändras 15° förändras tiden med 1 timme. Rör man sig österut ökar tiden och rör man sig västerut så minskar den. I praktiken är jorden indelad i fasta tidszoner, vars bredd är 15 longitudsgrader (15°⋅24=360°). Nollmeridianens tidszon, kallad GMT eller UTC, ligger mellan 7,5° W och 7,5° E. Etc. Vid datumlinjen byter man datum. Datumlinjen, som huvudsakligen går över hav, följer inte 180°-meridianen exakt utan gör omvägar runt öar (det är ju opraktiskt att behöva byta datum när man t ex åker till jobbet).
Nollmeridianen bestämmer således var datumlinjen går. Självklart har fransmännen begärt att nollmeridianen skall gå genom Paris. Det finns emellertid mycket goda skäl att lägga nollmeridianen genom Greenwich, eftersom detta leder till att datumlinjen (longitud lika med 180° W/E) huvudsakligen går över hav. Skulle nollmeridianen gå genom t ex Moskva så skulle datumlinjen gå genom tättbefolkade landområden, vilket vore synnerligen opraktiskt.
Innan det fanns tillräckligt noggranna kronometrar kunde man med astronomisk navigation endast bestämma latituden (hur långt norrut eller söderut man befinner sig) men inte longituden (positionen i öst/västlig riktning). Att bestämma latituden sker enklast genom att observera solen vid sann middag, vilken inträffar när solen står som högst. Detta kallas att "ta middagshöjden". I praktiken ställer man sig med sextanten några minuter innan sann middag (solen står då i stort sett rakt söderut) och observerar solen med sextanten. Man för ned solen till horisonten (som beskrivits ovan). Efter några sekunder har solens höjd ökat och man flyttar ned solen till horisonten igen genom att skruva lite på sextantens mikrometerskruv. Man skruvar bara åt ena hållet. Och så håller man på. När solen passerat sin högsta höjd börjar den sjunka och för att följa med solen måste man nu skruva åt andra hållet på sextanten, vilket man låter bli. Vinkeln på sextanten visar nu solens höjd innan den började dala och utgör middagshöjden.
Det fanns givetvis någon form av tidmätning ombord (ofta timglas), men den var inte tillräckligt noggrann för att bestämma longituden. Men den var tillräckligt noggrann för att man på kanske 10 minuter när skulle veta när det var sann middag. Man tog ju middagshöjden varje dag så man visste från föregående dag på ett ungefär när middagen skulle inträffa. För att vara på säkra sidan fick man ställa sig med sextanten och börja observera solen en stund innan och så följa solen tills den började sjunka, enligt beskrivningen ovan. Visade observationen att solen redan hade börjat sjunka, ja då var man för sent ute och fick försöka dagen därpå och ha ännu större marginal.
För att räkna fram latituden måste man veta solens deklination, vilken innebär hur långt söder eller norr om himmelsekvatorn som solen befinner sig på himmelssfären. Vid vår- och höstdagjämning är solens deklination 0°, dvs solen står mitt över ekvatorn. Vid midsommar på norra halvklotet är solens deklination 23°N (nord), dvs solen står i norra vändkretsen. Vid midvinter på norra halvklotet är solens deklination 23°S. Solens deklination förändras ganska långsamt och det räcker med att veta vilken dag det är så vet man solens deklination tillräckligt noggrant för att räkna fram sin latitud med acceptabel precision. Tabeller för detta fanns ombord.
Innan det fanns kronometrar visste man således hur långt norr- eller söderut man var. Vilket redan det var mycket användbart. Om man visste på vilken latitud New York låg kunde man från Europa segla västerut på denna latitud och förr eller senare dök New York upp. Problemet var att man inte visste hur långt man kommit i ost-västlig riktning. Även om man hade en logg som mätte fart och distans kunde strömmar och vindar göra att man rörde sig fortare eller långsammare relativt kartan än vad loggen visade eller att man rörde sig i en annan riktning än vad kompassen visade. Det hände därför gång på gång att fartyg seglade upp på land mitt i natten. Om det var hårt väder och en klippig kust kunde det gå riktigt illa. Varje år dog tusentals brittiska sjömän på grund av att de seglade upp på land eller gick på grund mitt i natten (motsvarande gällde alla sjöfartsnationer). I England utlyste därför Admiralitetet ett pris för den som kunde hitta en metod att bestämma longituden (och många andra sjöfarande nationer gjorde samma sak). Prissumman var 20 000 pound, en enorm summa vid den tiden när en årsinkomst kanske var 25 pound. Mellan 1735 och 1760 utvecklade den självlärde urmakaren John Harrison sin berömda serie av kronometrar, vilken kulminerade i den version som kallades H4. Denna kunde ge tiden på någon sekund när, även efter månader till sjöss, oberoende av sjögång och varierande temperaturer och möjliggjorde att man med sextantens hjälp kunde beräkna sin longitud med tillräcklig noggrannhet för navigering. Och vann därför priset. En otrolig bedrift som kom att revolutionera sjöfarten. Jag räknar John Harrison som en av mänsklighetens stora genier!
Den spännande historien om hur Harrison "löste longitudens gåta" finns skildrad i en välskriven bok av Dava Sobel med det passande namnet Longitude. Man har också gjort en fantastisk dramadokumentär i två delar utifrån boken (en av de bästa dokumentärer jag sett) med fantastiska skådespelare som Jeremy Irons och John Gambon. Filmen har samma namn som boken. Den har visats flera gånger på olika TV-kanaler. Den finns också numera på Youtube (2 delar). Se den om du kan! Och i denna artikel (som egentligen handlar om bröderna Wright) kan du läsa mer om John Harrison och hans klockor (scrolla till slutet av artikeln). Där finns också länkar till dramadokumentären om Harrison och även till en entimmes dokumentär om honom.
För den lille historienörden: Ombord på fartygen fanns således (efter Harrysons tid) en kronometer. Denna, som förvarades i en skyddad låda i navigationshytten, var en speciell, mekanisk klocka (mycket dyr) med stor precision. Den skulle alltid dras upp av samma person (om olika personer drog upp den kunde detta få den att ändra sin gång). Även en dyr klocka har en viss dragning men det spelar ingen roll så länge som dragningen är stabil (dvs den drar sig lika mycket varje dygn). Ombord fanns en kronometerjournal där man varje dag skrev in kronometerståndet (hur mycket fel den visade) och dragningen från föregående dygn (hur mycket den fortat eller saktat sig under senaste dygnet). Vid astronomiska observationer adderade man kronometertiden och kronometerståndet (med hänsyn tagen till om kronometern låg före eller efter rätt tid) och och fick på så sätt korrekt tid.
Någon kanske nu undrar varför man inte ställde om kronometern vare dag, så att den visade rätt hela tiden. Så slapp man ju föra kronometerjournal. För det första drog den sig hela tiden, dvs tog man kronometerståndet på morgonen och ställde den så att den visade rätt tid, gick den i alla fall lite fel när man tog stjärnhöjder på kvällen. För det andra är mekaniska precisionsklockor känsliga saker. Justerar man dem en eller flera gånger varje dag så stör man deras dygnsdragning så att de inte längre är stabila. Dessutom kunde man endast kontrollera kronometern när man låg i hamn. Så även om man hade velat, hade man inte kunnat ställa kronometern när man var till sjöss (det var ju då den behövdes).
Hur visste man då hur mycket kronometern visade fel? Ja går man tillbaka till 1800-talet var det bara när man låg i hamn som man kunde kontrollera kronometerfelet. På gamla Sjöbefälsskolan i Stockholm, uppe på Katarinaberget (syns från Slussen), finns ett torn och på detta en mast. Där fanns en stor tidkula. Varje dag hissades tidkulan upp till toppen av masten några minuter före kl 13 (kl 12 GMT). Exakt klockan 13 (svensk tid) föll kulan ned. Alla fartyg som låg i hamnen tittade på tidkulan med en kikare och när kulan föll ropade den med kikaren "nu!" och någon annan tittade på kronometern. Liknande installationer fanns i alla större hamnar. Att man inte använde ljudsignaler var för att ljudet bara går 300 m/s, dvs det skulle ta flera sekunder innan fartygen i hamnen hörde ljudsignalen. Ljuset går ju med 300 000 km/s, dvs tidsfördröjningen blir helt försumbar. Att man bara kunde bestämma kronometerståndet i hamnar betydde att det blev långt mellan observationerna av kronometerståndet. Men om man visste dragningen och den var stabil lade man för varje dygn till dragningen och uppdaterade på så sätt kronometern. Och sedan i nästa hamn kunde man kontrollera om den dragit sig enligt prognosen. Att dragningen var stabil var således viktigare än att den var liten.
För den vetgirige (den icke vetgirige kan hoppa till nästa stycke): Nästa fråga är då hur de som fällde tidkulan visste när klockan var exakt 13.00. För det första hade man tillgång till mycket noggranna, stationära klockor. Det är lättare att konstruera klockor med hög precision för fasta plattformar än för rörliga. Plus att landbaserade klockor kan placeras i t ex en källare för att hålla temperaturen relativt konstant. Men även en sådan klocka behöver kontrolleras ibland. Detta kunde göras genom astronomiska observationer. Man kunde t ex observera Jupiters månförmörkelser, vilka ger mycket exakta tidsangivelser. Detta kräver emellertid starka kikare, vilka är oanvändbara på rullande och stampande fartyg, eftersom bilden i en stark kikare då blir så ostadig att man i prinicp inte ser någonting. Denna metod kan således inte användas till sjöss.
En bit in på 1900-talet kom så radion och man kunde ta tidssignaler varje dag även ute på oceanerna. Men man förde ändå kronometerjournal varje dag utifall att man inte fick någon tidssignal under några dygn på grund av dåliga radioförhållanden eller att radiomottagaren inte fungerade. Att föra kronometerjournal var telegrafistens uppgift, vilket jag fick uppleva när jag jobbade till sjöss under slutet av 1960-talet. På den tiden fanns det radiostationer som kontinuerligt och dygnet runt sände tidssignaler (på frekvenserna 5 MHz, 10 Mhz, 15 MHz och 20 MHz). Så småningom kom elektroniska, kristallstyrda, och mycket mer exakta kronometrar och därmed försvann behovet av tidssignaler. När jag, tillsammans med en vän, seglade till Brasilien 1986-1987 så hade vi en Braun elektronisk väckarklocka som kronometer (kostnad ett par hundralappar). Den var fullt tillräcklig. Dessutom hade vi kortvågsradio ombord så vi kunde ta kronometerståndet vid behov.
Kronometern justerades inte för tidszoner utan visade alltid GMT (Greenwich Mean Time), vilken numera kallas UTC (Universal Tim Coordinated). De astronomiska räkningarna gjordes i GMT så det fanns för det första ingen anledning att justera för tidszoner. Dessutom, skulle man ställa om kronometern hela tiden, så skulle detta, som nämnts ovan, kraftig försämra dess precision (jag talar här om mekaniska kronometrar).
F ö fanns en metod för att till sjöss bestämma exakt tid utan kronometer (tillräckligt exakt för navigering). Den kallades månavståndsmetoden. Här förutsattes det att man såg månen och en ganska stor del av himlen runt månen. Med hjälp av sextanten mätte man vinkeln mellan månen och olika stjärnor, förutom att man tog deras höjder över horisonten. Genom speciella månavståndstabeller och räknetabeller kunde man sedan räkna ut klockslaget med tillräcklig noggrannhet. Detta var synnerligen bökigt och krävde en ganska klar himmel. Plus att räkningarna tog lång, lång tid. Dessutom, efter att man räknat fram tiden, fick man sedan göra de beräkningar som beskrivs nedan (likahöjdmetoden) för att få fram positionen. Bökigt och jobbigt. Men det fungerade. Men förutsatte att navigatören var oerhört noggrann och inte gjorde några fel. Metoden togs fram i samband med den tävling som Harrison (se ovan) vann.
Under de första åren räknades Harrisons kronometrar som militära hemligheter och endast engelska marinen fick använda dem. De var också, under de första decennierna, ofattbart dyra. Därför använde handelsflottorna, ända fram till senare hälften av 1800-talet, månavståndsmetoden.
Låt mig innan vi går vidare i texten ägna någon minut åt begreppen död räkning och observationer. Men innan vi gör det vill jag först förklara begreppet logg.
Loggbok och logg är inte samma sak. Loggbok är ett annat ord för skeppsdagbok, där man antecknar farter, positioner, väder etc. En logg är ett instrument som mäter ett fartygs fart och distans. De flesta loggar mäter fart och distans i förhållande till vattnet. En logg kan t ex bestå av en liten propeller som sitter på sidan av skrovet och drivs av det vatten som strömmar längs skrovet. Ju högre fart, desto fortare roterar loggpropellern. Förr i världen var sådana loggar oftast helt mekaniska. Från loggpropellern gick en vajer som roterade, driven av loggpropellern. Denna vajer gick till logginstrumentet där man läste av fart och tillryggalagd distans (fungerade som gammaldags hastighets- och vägmätare på bilar). Ofta satt logginstrumentet i närheten av kartbordet (på mindre båtar). Det kunde också vara elektrisk överföring mellan loggpropeller och instrumentet. För att undvika väldigt långa vajrar. Detta kunde åstadkommas ganska enkelt. På loggpropellerns axel satt en liten permanentmagnet. Intill axeln satt en spole. Varje gång magneten passerade spolen (en gång per varv) inducerades en elektrisk puls i spolen, som via elektriska ledningar skickades till instrumentet. Antalet elektriska pulser per sekund var ett mått på farten och kunde omvandlas till distans genom olika typer av mekanismer. Antingen mekaniskt eller elektroniskt. Fördelen med detta system var att avståndet mellan propeller och instrument kunde vara hur långt som helst. Det fanns också många andra typer av loggar (dopplerloggar, tryckloggar, elektromagnetiska loggar, SAL Accorlogg etc). Den intresserade läsaren hänvisas som vanligt till Google eller AI. Strömmar innebär att vattnet rör sig i förhållande till havsbotten. Eftersom en logg normalt mäter fart och distans genom vattnet, måste man lägga till hur vattnet rört sig relativt havsbotten under mättiden (plus att ta hänsyn till den kompassriktning man seglat), om man vill veta hur fartyget rört sig på sjökortet.
Och så tillbaka till död räkning. När man seglar ut från en hamn vet man sin startpunkt med stor noggrannhet. I en skärgård eller om man seglar nära en kust kan man uppdatera sin position genom visuella observationer; fyrar, identifierbara landmärken som finns utmärkta i sjökortet (kyrktorn, radiomaster etc) och annat. Följer man vid skärgårds- eller kustsegling med i sjökortet vet man hela tiden var man är. Man kan också genom vinkelmätningar (pejling) av landmärken bestämma sin position med stor noggrannhet (befinner man sig långt ut från land och det finns grund i närheten vill man på några tiotalmeter när veta hur långt ut från kusten man är, så man kan undvika grunden). Man kan också genom att pejla radiofyrar bestämma sin position även när man inte ser land. På så sätt kan man hela tiden uppdatera sin position. Men vid segling över öppet hav finns inga landmärken (jag talar här om en svunnen tid — idag får vi via GPS kontinuerlig information om var vi är på 10 m när eller mindre). Den simplaste metoden är död räkning. Genom kompassen vet man i vilken riktning man seglar och genom loggens distansmätare vet man hur långt man seglat. Genom att i sjökortet lägga ut seglad sträcka i kompassriktningen från utgångspunkten får man en uppdaterad position. Problemet är att denna hela tiden degraderas. Genom strömmar och vind kommer fartyget inte att röra sig exakt i den riktning kompassen visar och inte exakt med den fart som loggen visar (har vi t ex 7 knops motström kommer den verkliga farten relativt botten eller relativt sjökortet att vara 7 knop mindre än vad loggen visar). Ju längre vi seglar på död räkning, desto mer osäker blir vår dödräkningsposition. Den degraderas kontinuerligt. Och skulle vi enbart använda död räkning över Atlanten (i kanske tre veckor) skulle vi, på grund av det växande felet, mycket väl kunna hamna i Sydamerika i stället för Nordamerika. Därför måste vi hela tiden uppdatera vår position genom observationer. T ex genom kända öar som passeras eller genom att mäta solhöjder etc. Efter uppdateringen vet man med hyfsad noggrannhet var man är och felet har nollställts eller i varje fall minskat dramatiskt. Om vi gör en observation per dygn (t ex tar solhöjder) kommer felet genom död räkning inte att växa, eftersom det varje dag korrigeras. Och inget hindrar att man gör flera observationer per dygn.
Ovan har vi teoretiskt och översiktligt förklarat hur astronomisk navigation fungerar. Låt mig nu förklara rent praktiskt hur man går till väga. Det finns flera metoder som man kan använda och den vanligaste kallas likahöjdmetoden. Den lärs ut (eller lärdes ut) på svenska och skandinaviska sjöbefälsskolor. En konkurrerande metod kallas longitudmetoden och användes i brittiska handelsflottan och marinen. Båda metoderna har sina för- och nackdelar.

Figur 1. Den svarta punkten är solens zenitpunkt (sub point) medan den vita punkten är månens zenitpunkt. De två cirklarna kallas likahöjdcirklar. Alla observatörer som befinner sig på en viss likahöjdcirkel kommer att observera samma höjd hos himlakroppen men med olika azimut (kompassriktning). I en himlakropps zenitpunkt står denna himlakropp i zenit, dvs dess höjd är då 90°.
En himlakropps zenitpunkt ("sub point" i figuren) är den punkt över vilken himlakroppen står i zenit (rakt över observatören), dvs där observatören mäter himlakroppens höjd till 90°. Om man avlägsnar sig från zenitpunkten minskar himlakroppens höjd. Man inser lätt att på en cirkel med zenitpunkten som centrum kommer alla observatörer att mäta samma höjd på himlakroppen (under förutsättning att jordytan är ganska plan, vilket den definitivt är ute på havet) men olika azimut. En sådan cirkel kallas likahöjdcirkel. För alla observatörer som befinner sig på samma likahöjdcirkel har himlakroppen således samma höjd. Mäter man t ex solens höjd till 52° så befinner man sig på den likahöjdcirkel som svarar mot 52°. Men man vet inte var på den. Alla som befinner sig på denna cirkel mäter ju solhöjden till 52°.
Kunde vi dessutom mäta kompassriktningen (azimut) till solen (eller den himklakropp vi använder), så skulle vi veta var på likahöjdcirkeln vi befinner oss, dvs vi skulle veta vår position. Vilket nämndes i inledningen till denna artikel. Problemet är som sagt att man från en plattform, som kan vara utsatt för våldsamma rörelser, inte kan mäta azimut till en himlakropp med tillräcklig noggrannhet för navigering. En ungefärlig uppfattning om sin position skulle man kunna få genom att observera azimut, men jag gissar att nogrannheten ligger i samma härad som död räkning. Och då har vi ju inte vunnit något.
Vissa dagar ser man både sol och måne och kan då mäta höjden på båda. Då vet man att man befinner mig på två likahöjdcirklar; en tillhörande månen och en tillhörande solen (som i figur 1 ovan). Vilket innebär att man befinner sig i någon av cirklarnas två skärningspunkter. Normalt kan man direkt utesluta en av dem. I fallet ovan ligger den ena skärningspunkten utanför Nordafrika och den andra långt in i Brasilien. Rimligen vet man i vilken av dessa två skärningspunkter man inte befinner sig. Normalt använder man emellertid inte världskartor när man navigerar, eftersom noggrannheten inte blir tillräcklig, och på ett vanligt sjökort får en likahöjdcirkel inte plats. Så rent praktiskt måste man göra på ett lite annorlunda sätt när man använder likahöjdmetoden (men det är samma princip man utnyttjar). Vi återkommer strax till detta.
Fortsättningsvis så antar vi att det är solen vi observerar. För att förenkla resonemanget. Man vet ju ungefär var man är. Normalt räknar man död räkning från föregående astronomiska observation man gjort. Död räkning innebär ju som vi sett ovan, att man använder logg (som mäter seglad distans) och kompass (som mäter seglad riktning) och lägger från föregående postition ut den seglade distansen och kursen och får på så sätt den nya positionen, vilken kallas antagen position. Denna är inte speciellt exakt, eftersom vi har både strömmar och vindar som gör att ett fartyg inte exakt går åt det håll som fören pekar eller med den fart som loggen visar (den senare visar ju farten genom vattnet och inte relativt kartan). Denna antagna position ritar man nu in i sjökortet som ett kryss. Efter att med sextanten ha mätt höjden av solen skriver vi ned den mätta höjden och exakt tid (på sekunden) när observationen gjordes. Höjdmätningen är mycket noggrann och man mäter som tidigare nämnts på hundradels bågminuter när (vid optimala omständigheter), och korrigerar sedan för olika faktorer (ögonhöjd. ljusets brytning i atmosfären etc — se ovan).
En bågminut är en sextiondels grad. Många undrar varför man inom flyget och sjöfarten använder nautiska mil (som ibland kallas sjömil och ibland distansminuter). En meridian (som går genom polerna runt jorden) har en längd av ca 40 000 km (jordens omkrets). Ekvatorn har ungerfär samma längd (jorden är inte ett exakt klot). Och samma sak gäller varje storcirkel på jordytan. Den senare är en cirkel på jordytan som har jordens medelpunkt som centrum. Meridianer och ekvatorn är exempel på storcirklar. Men storcirklar kan ha vilken riktning som helst. Kortaste avståndet mellan två punkter på jordytan ges av en storcirkel. Styr man ett fartyg efter en kompasskurs, följer man en s k loxodrom. Denna känntecknas av att vinkeln mellan kurslinjen och meridianerna är konstant. Problemet är att meridianerna inte är parallella annat än vid ekvatorn. Dvs följer man en loxodrom kommer man att följa en spiral mot eller från en av polerna. I viss mening är det enklare att följa en loxodrom, eftersom man då styr efter samma kompasskurs hela tiden. Följer man en storcirkel måste man oavbrutet ändra kurs, alternativt att man följer kordor som ansluter till en storcirkel. På korta sträckor spelar det ingen roll om man följer en loxodrom eller en storcirkel. Vid rakt eller nästan rakt nordliga eller sydliga kurser är loxodromen och storcirkeln samma sak, eftersom meridianerna är storcirklar. Fartyg och flygplan, som flyger långa sträckor, följer alltid storcirklar (om det går). Detta kallas storcirkelnavigering. På en vanlig karta eller sjökort är loxodromer räta linjer medan storcirklar är krökta linjer. Ett fartyg som seglar från England till USA:s ostkust kan tjäna ett dygn på att följa en storcirkel jämfört med att följa en loxodrom.
Ett varv runt jorden längs en storcirkel är således ca 40 000 km. Men latitud och longitud mäts i grader, dvs är ett vinkel vid jordens medelpunkt (googla gärna på latitud och longitud). Ett helt varv runt jorden längs en meridian eller annan storcirkel är 360°. Det gäller att 1°=60' (en grad lika med 60 bågminuter — man säger bågminuter för att inte förväxla med tidsminuter). Vinkelenheten bågminuter förkortas således med en apostrof. Ett varv är således lika med 21 600 bågminuter (360⋅60). Varje bågminut på jordytan svarar således mot 40000/21600=1,852 km=1852 m. Därav enheten distansminuter, som helt enkelt betyder distansen på jordytan som svarar mot vinkeln en bågminut vid jordens medelpunkt. Fördelen att använda nautiska mil (distansminuter) är således att vi har ett direkt samband mellan avstånd (distanser) på sjökort och kartor och vinkelförändringar (t ex förändring av latitud). Vi kommer strax att använda denna insikt.
Likahöjdmetoden fungerar nu på följande sätt (vi antar för enkelhets skull att det är solen vi observerar):

Figur 2. Antagen position är utmärkt med x. Den långa linjen kallar vi azimutlinjen. Den pekar från antagen position mot solens zenitpunkt och dess (kompass)riktning kallar vi azimut. Linje 1 är en liten del (så liten så att den kan approximeras med en rät linje) av likahöjdcirkeln genom antagen position. Dvs den likahöjdcirkel som svarar mot solens beräknade höjd (som man kommer fram till genom Nautikalmanackan och beräkningar plus noggrann tidsangivelse från kronometern) om man befunnit sig i antagen position vid den tid observationen skedde. Linje 2 är en motsvarande del av den likahöjdcirkel som svarar mot solens (genom sextanten) observerade höjd. Skillnaden mellan observerad och beräknad höjd betecknas dh. Om observerad höjd är lika med beräknad höjd (dh=0) befinner man sig på den antagna positionens likahöjdcirkel (1).
Observera att zenitpunkten i stort sett alltid ligger långt, långt utanför sjökortet! Observera också att likahöjdcirklar inte är storcirklar.
1. Man börjar med att beräkna antagen position med hjälp av död räkning från föregående dags position (utifrån vad loggens distansmätare visar och vilken kompasskurs man hållit). Denna ritas ut i sjökortet (se figur 2).
2. I nästa steg mäter man solhöjden med sextanten och skriver ned det mätta värdet och den exakta tidpunkt (enligt kronometern) när mätningen gjordes. Denna höjd kallas avläst höjd och betecknas ha.
3. Man rättar den höjd som lästs av på sextanten, enligt vad som diskuterats ovan (korrektion för ögonhöjd, ljusbrytning i atmosfären etc). Denna höjd kallas sann höjd och betecknas hs. Detta är "ärvärdet", dvs den solhöjd som avlästs från fartygets verkliga, faktiska position (som vi än så länge inte vet — det är ju den vi söker), rättad för ett antal olika felkällor.
4. Med hjälp av handräkning eller tabeller eller räknedosa (fast sådana används väl knappast längre) eller dator, plus Nautikalalmanacka (eventuellt finns den sistnämnda inbyggd i räknedosans eller datorns programvara), beräknar man nu vilken höjd och azimut som solen skulle haft om man befunnit sig i den antagna positionen vid den tid när observationen gjordes. Denna höjd kallas beräknad höjd och betecknas hr. Azimut är helt enkelt kompassriktningen till solen sett från den antagna positionen (vid den tid när observationen gjordes). Räkningarna ger oss "börvärdet" för höjd och azimut (den höjd och azimut vi skulla haft om vi befunnit oss i den antagna positionen vid observationens tidpunkt).
Står solen rakt i söder är azimut således lika med 180°. Står den rakt i norr är azimut 360° = 0°. Och står solen i väst är azimut 270°. Etc.
5. Vi räknar nu fram skillnaden mellan sann höjd och beräknad höjd. Denna skillnad kallas dh, dvs dh=hs-hr.
6. Genom antagen position i sjökortet drar vi nu en rät linje med samma riktning som solens beräknade azimut (azimutlinjen). Sedan avsätter vi sträckan dh (som både har enheten bågminuter och distansminuter/nautiska mil) på denna linje med början i antagen position. Om dh=12,4' (12,4 bågminuter) avsätter vi med passaren (om man jobbar med papperssjökort) 12,4 nautiska mil på azimutlinjen från den antagna positionen (x). Är den sanna (observerade) höjden större än den beräknade höjden befinner vi oss närmare zenitpunkten än den antagna positionan och sträckan dh avsätts då längs azimutlinjen från den antagna positionen mot zenitpunkten (som i figur 2). Är den observerade höjden mindre än den beräknade höjden så befinner man sig längre bort från zenitpunkten än den antagna positionen. Dvs dh avsätts åt andra hållet (bort från zenitpunkten). Om sann och beräknad höjd är lika stora, dvs dh=0, ja då befinner man sig i den antagna positionen.
Kommentar: Observera att "linjen" från zenitpunkt till antagen position (i figur 2) utgör en del av en storcirkel. Den utgör ju en bäringslinje till en källa för elektromagnetisk strålning (radiovågor eller ljus). Och som vi sett ovan så är längden av en bågminut längs en storcirkel på jordytan lika med en nautisk mil (också kallad distansminut). Dvs höjdskillnaden dh uttryckt i bågminuter är ekvivalent med motsvarande avstånd på en storcirkel (i detta fall azimutlinjen), uttryckt i nautiska mil (se nedan för en mer detaljerad förklaring). Om dh=15,2' (bågminuter) avsätter jag således sträckan 15,2 nautiska mil på azimutlinjen, antingen mot zenitpunkten, eller bort från den, beroende på om hs är större eller mindre än hr. I figur 2 ovan har jag således antagit att sann höjd är större än beräknad höjd.
Fördjupning: För att läsaren fullt ut skall förstå det jag skriver i föregående stycke måste vi ta upp en ytterligare korrektion som görs när man utifrån avläst höjd tar fram sann höjd, nämligen parallax.

Figur 3. I figuren ovan är M jordens medelpunkt, R jordradien, O observatören, S solen (eller vilken himlakropp som helst) och vinkeln p är parallaxen. h1 är den höjd som O mäter medan h2 är den höjd som O skulle mätt om denne befunnit sig i jordens medelpunkt. Vi ser också att om S avlägsnar sig från jorden så blir linjerna OS och MS alltmer parallella, varvid p minskar. På oändligt avstånd är de helt parallella. I praktiken befinner sig stjärnor på oändligt avstånd (jämfört med jordradien R), dvs linjerna är då helt parallella och p (parallaxen) lika med noll.
En enkel geometrisk betraktelse utifrån figuren ovan ger att h2-h1=p. Dvs parallaxen är lika med skillnaden mellan de två höjderna (den ena mätt i jordens medelpunkt och den andra på jordytan).
Det är bara i samband med (på sextanten) avläst höjd som man behöver rätta för parallax. Dvs den avlästa höjden korrigeras för dip, refraktion i atmosfären, parallax, halvdimeter (i fallet sol och måne) och några andra faktorer som vi inte går in på här (punkt 2 och 3 ovan) och resultatet blir hs (sann höjd). Den höjd vi sedan beräknar utifrån antagen position och kronometertid (punkt 4), vilken betecknas hr, har ingen parallax, eftersom vi använder den astronomiska grundtriangelns för att beräkna hr, och ζ (som är 90°-hr) svarar mot motsvarande vinkel i jordens centrum (se bilagan i slutet av föreliggande artikel).
Egentligen förutsätter våra beräkningar att vi befinner oss i jordens medelpunkt när vi gör våra observationer. Vid beräkningarna räknar man nämligen på sfäriska trianglar på himmelsfären, vilka definieras av vinklar vid jordens medelpunkt. Avståndet från jordens medelpunkt till en observatör på havsytan är ca en jordradie (6370 km). Dvs man får en något annorlunda vinkel när man mäter himlakroppars höjder från jordytan jämfört med motsvarande mätning från jordens medelpunkt (se figur 3 ovan). Denna vinkelskillnad kallas parallax (betecknas p i figur 3). Ju närmare en himlakropp befinner sig relativt jorden desto större blir parallaxen. När man observerar stjärnor behöver man inte ta hänsyn till parallaxen, eftersom denna är försumbar på grund av de stora avstånden (se bildtexten till figur 3). Men för solen, månen och planeterna är det nödvändigt att ta hänsyn till denna. Parallaxen varierar under året beroende på att avstånden till sol, måne etc varierar (planetbanor etc är ju inte cirklar utan ellipser). Parallaxerna hittar man i Nautikalalmanackan. Alla vinklar vi mäter, mäts således från jordens medelpunkt (vi transformerar oss dit genom att ta hänsyn till parallaxen). När vi transformerar ner våra observationer till jordens medelpunkt så blir en bågminut vid jordens medelpunkt lika med sträckan en nautisk mil längs en storcirkel på jordytan (se också figur 4 nedan).
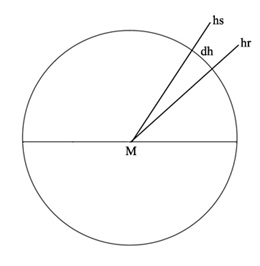
M är jordens medelpunkt. Enligt föregående figur och texten ovan transformeras alla observationer ner till jordens medelpunkt genom att vi tar hänsyn till parallaxen. Beteckningen hr i figuren står för beräknad höjd (hr) och hs för sann höjd (hs) och det gäller, enligt ovan, att dh=hs-hr. Vinkeln mellan de två vinkelbenen (dvs skillnaden mellan sann och beräknad höjd) är lika med dh. Vi har tidigare visat att en bågminut vid M svarar mot en cirkelbåge (som är en del av en storcirkel) med längd 1 nautisk mil på jordytan. Vinkeln dh vid M svarar således mot en cirkelbåge (som utgör en del av en storcirkel) på jordytan med längden dh nautiska mil.
Cirkeln ovan, som visar en genomskärning av jordklotet, är en storcirkel, eftersom den har samma radie som jorden. På en liten del av denna cirkel ligger azimutlinjen (i figur 2 kallad "azimut till solen"). Cirkelbågen dh utgör en del av azimutlinjen, enligt figur 2. Vinkeln dh vid jordens medelpunkt, uttryckt i bågminuter, genererar, som vi nyss konstaterat, en cirkelbåge på jordytan med längd dh nautiska mil. Det finns ingen magi i detta utan följer av vi definierat en nautisk mil som längden av en bågminut på en storcirkel (vilket har behandlats i detalj tidigare).
7. Genom den punkt på azimutlinjen som erhållits i föregående punkt ritar man nu en rät linje av lämplig längd, vinkelrät mot azimutlinjen (linje 2 i figur 2). Detta är den ortlinje som vi befinner oss på. Läsaren inser nu, hoppas jag, att denna linje utgör en del av den observerade likahöjdcirkeln. Denna kan approximeras av en rät linje med tanke på likahöjdcirkelns enorma radie (kan vara hundratals mil) och att vi bara ritar ut en liten, liten del av cirkelbågen. Man kan också se den räta linjen som en tangent till lika höjdcirkeln. Denna räta linje är således vår ortlinje. Dvs vi vet nu att vi befinner oss någonstans på denna räta linje (ortlinjen), men inte exakt var.
Om vi observerar flera himlakroppar (vilket diskuterats ovan) får vi flera ortlinjer och befinner oss då i skärningspunkten mellan dessa. Men en enda ortlinje kan också ge värdefull information. Om den t ex är vinkelrät mot fartygets kurslinje, ger ortlinjen oss kunskap om hur långt vi hunnit på vår väg mot målet. Och är den parallell med kurslinjen får vi en uppfattning om hur mycket fel vi ligger i sidled.
Hade vi kunnat mäta en himlakropps azimut (kompassriktningen till den) med tillräcklig noggrannhet så hade detta, i kombination med höjdmätning och noggrann tidsangivelse för observationen, direkt gett oss fartygets position (som nämnts ovan). Eftersom vi inte kan mäta azimut med tillräcklig precision, får vi nöja oss med höjd och tid. Detta innebär att vi enbart vet på vilken likahöjdcirkel vi befinner oss, men inte var på denna. Denna del av likahöjdcirkeln approximeras av en rät linje (ortlinjen) i likahöjdmetoden. För att få positionen krävs två eller flera ortlinjer, dvs flera observationer.
Sammanfattning: Ovanstående kallas således astronomisk navigation. På den tiden det begav sig gjordes själva beräkningarna för hand eller med hjälp av logaritmtabeller. Så småningom började man använda speciella räknetabeller, specialdesignade för stjärnhöjder eller solhöjder, vilket snabbade upp beräkningarna dramatiskt. På 1970-talet kom räknedosorna och så småningom kom mer avancerade, programmerbara sådana, vilka gjorde hela räknearbetet mer eller mindre automatiskt. Vissa av dem hade t o m Nautikalalmanackan inbyggd. Astronomisk navigation var den förhärskande navigeringsmetoden vid oceanfart, från 1500-talet och ända fram till slutet av 1900-talet.
När man använder datorer (och smartphones) för astronomisk navigation behöver man inte göra approximationer som ovan. I cyberspace finns plats för hela jordklotet (ja hela solsystemet om vi så vill). Så där kan man helt enkelt ta fram hela de observerade likahöjdcirklarna för sol och måne (exempelvis) och beräkna deras skärningspunkter och vet då att man befinner sig i den ena skärningspunkten (normalt kan en av dem uteslutas). Precis som i figur 1 ovan. Och slipper då alla approximationer och förenklingar. Men, eftersom vi har GPS-systemet så finns idag ingen anledning att använda himlakroppar för att hålla reda på sin position. Inte heller finns någon anledning att utveckla nya beräkningsmetoder för astronomisk navigation.
När det gäller flyg så använde man vid långflygningar, speciellt om landmärken saknades som vid flygning över öppet hav, sextanter (och kronometrar) ända från flygets barndom fram till 1960-talet, när astronomisk navigation ersattes av andra tekniker. Inom flyget var, som nämnts ovan, bubbelsextanter det normala. Beträffande fartyg så kom sextanten och kronometern alltmer att ersättas av radiofyrar, Loran, Decca och idag GPS (dvs teknisk utrustning utanför fartyget; satelliter, deccafyrar etc). Det finns också något som kallas tröghetsnavigering, vilken används av trafikflyget. Där mäter man genom accelerometrar planets acceleration längs tre axlar. Integrering av acceleration ger hastighet och integrering av hastighet ger läge (dvs x-, y-, z-koordinater). Denna metod är oberoende av information utifrån och kan inte störas. Men sådan utrustning är fruktansvärt dyr och har dessutom ganska stor avdrift, dvs måste uppdateras regelbundet vid längre flygningar.
I handelsflottan tog man dagligen solhöjder ända fram till 1990-talet, även fast man hade andra system också. Man ville helt enkelt inte tappa färdigheten. Idag tror jag inte ens styrmän eller sjökaptener får lära sig astronomisk navigation på sjöbefälsskolorna. Och kanske de tabeller jag talar om ovan inte längre ges ut? Men GPS-systemet (och andra satellitnavigationssystem) är sårbara. Dels kan de i en krigssituation stängas av eller kodas om så att endast militären kan använda systemet. Satelliterna kan också förstöras. Plus att systemet kan störas på olika sätt, så att det antingen blir oanvändbart eller visar fel. Så kanske att man på sjöbefälsskolorna idag får någon slags orienteringskurs i astronomisk navigation (speciellt gäller väl detta i militära sammanhang). Om utifall att! Inom trafikflyget är man givetvis fullt medveten om svagheterna i de moderna systemen. Där kan ju konsekvenserna av navigeringsfel bli katastrofala. Det är därför man där vid sidan av GPS etc också använder tröghetsnavigering (se förgående stycke), vilket är helt oberoende av teknik och signaler utanför flygplanet, dvs ett sådant system kan varken störas ut eller stängas ned av någon eller någonting utanför flygplanet. Dessutom har trafikplan två eller tre sådana system.
Bilaga
Ovan har jag inte redogjort för teorin och de grundläggande matematiska beräkningar som ligger bakom beräknad höjd (hr) och azimut. I sjökaptensklasserna gick man igenom detta men jag gissar att de flesta sjökaptener efter några år hade glömt bort det mesta. Vilket är naturligt och inte behöver betyda något. De tog sina solhöjder etc och gjorde de beräkningar som redovisats ovan mer eller mindre automatiskt under resten av sin karriär utan att fundera över hur det fungerade. Men för den läsare som kanske vill få en djupare förståelse av den bakomliggande teorin ger jag här en kort, sammanfattande och översiktlig redogörelse.

Figur 4. Bilden ovan visar den s k astronomiska grundtriangeln (PZS). Sfären i figuren är inte jordklotet utan himmelssfären. Jorden och observatören befinner sig i centrum av sfären (i punkten C). Punkten Z är observatörens zenitpunkt och horisonten är observatörens horisont. Z står således rakt ovanför observatören. P är någon av de två himmelspolerna (norra eller södra himmelspolen). Himmelekvatorn delar stjärnhimlen i två delar; norra och södra himmelssfären. Himmelspolerna står i zenit över jordens nord- respektive sydpol och är vinkelräta mot himmelsekvatorsplanet precis som att Z är vinkelrät mot horisontalplanet. S, slutligen, är läget på himmelssfären för den himlakropp vi observerar. Triangeln PZS är en s k sfärisk triangel (som inte är plan utan krökt) och vinkelsumman för en sådan triangel kan ha ett annat värde än 180°. Vinkeln A är himlakroppens azimut (vinkeln mellan riktningen till himmelspolen P (som alltid är norr, dvs 0°) och riktningen till S (den observerade himlakroppen), båda dessa riktningar sett från Z (observatören). Vinkeln t är himlakroppens timvinkel (kommer strax att förklaras). Denna triangel utgör grunden för astronomisk navigation och kallas den astronomiska grundtriangeln.
Innan vi går vidare. Vinklarna i sfäriska trianglar (t, A och q ovan) är vinklar på sfärens yta. Sidorna i sfäriska trianglar (som alltid är storcirklar) är cirkelbågar som definieras av vinklar vid sfärens medelpunkt (90°-δ, 90°-φ och ζ).
De grekiska bokstäver som använts i detta avsnitt är; δ (delta), φ (phi) och ζ (zeta)
De olika sidorna (cirkelbågarna 90°-δ etc) i den sfäriska triangeln ovan (PZS) svarar mot vinklar vid jordens medelpunkt (enligt ovan). Men innan vi går in på detta måste vi först ta upp begreppen deklination och timvinkel. På jordklotet anges position ute på havet med hjälp av latitud och longitud (båda dessa mäts i grader och är vinklar — den läsare som glömt bort hur dessa begrepp definieras rekommenderas att googla på latitud och longitud för att se en figur). Latitud visar hur långt norr eller söderut man befinner sig. Vid polerna är latituden 90°N (nordpolen) respektive 90°S (sydpolen) och på ekvatorn är den 0°. Orter med samma latitud ligger på parallellcirklar, som är parallella med ekvatorn och vars radier avtar när man rör sig bort från ekvatorn mot närmaste pol. Den enda parallellcirkel som är en storcirkel är ekvatorn. Longitud anger hur långt öster- eller västerut man befinner sig. Orter med samma longitud ligger på meridianer, vilka är storcirklar vinkelräta mot ekvatorn och som går genom polerna. Nollmeridianen ligger i Greenwich (ett observatorium i London). Från denna meridian räknar man longitud antingen åt öster (ostlig longitud) upp till E180°. Eller åt väster (västlig longitud) upp till W180°. Meridianerna med longitud 180°E och 180°W sammanfaller. Denna linje kallas datumlinjen, eftersom fartyg och flygplan som passerar denna inte ställer om timmarna utan byter datum. Position brukar anges på ungefär följande sätt; "N46° 17,3' E143°31,6'" (uttalas 46 grader och 17,3 minuter nord och 143 grader 31,6 minuter ost — man brukar inte säga "bågminuter" eftersom detta framgår av sammanhanget).
På himmelssfären har vi ett liknande system. Precis som att ekvatorn delar jorden i två halvklot så delar himmelsekvatorn himmelssfären i två halvsfärer; norra och södra himmelssfären. Den himmelska motsvarigheten till latitud kallas deklination. Den är noll på himmelsekvatorn och 90° vid himmelspolerna (polstjärnans deklination ligger således nära 90°N). Deklination (betecknas δ i figur 4) för en himlakropp definieras som vinkeln mellan himmelsekvatorsplanet och en linje från C till himlakroppen (vinkeln från himmelsekvatorn till S) sett från systemets medelpunkt. Triangelbenet mellan P och S svarar mot vinkeln 90°-δ vid jordens och himmelssfärens medelpunkter (C). Detta är komplementvinkeln till deklinationen δ (två vinklar är komplementvinklar om deras summa är 90°).
Den himmelska motsvarigheten till longitud kallas timvinkel och betecknas t i figur 4 (vinkeln vid punkten P, dvs vid himmelspolen). Timvinkel är således ett mått på hur långt öster- eller västerut en himlakropp ligger på himmelssfären. Det finns en koppling mellan tid och longitud. 15° longitudsskillnad svarar mot 1 timmes tidsskillnad, vilket blir 24 timmar om man går jorden runt (24⋅15=360). Det är därför klockorna i Sverige går en timme före klockorna i London och klockorna i Helsingfors går två timmar före klockorna i London etc. Man skulle således lika gärna kunna ange longitud i timmar. Timvinkel (hour angle på engelska) innebär just detta men överfört på himmelssfären. Dennas motsvarighet till meridianer kallas ibland timhalvcirklar. Timvinkel mäts normalt i timmar, minuter och sekunder och inte i grader och är vinkeln mellan den timhalvcirkel som innehåller zenit (PZ), där observatören befinner sig, och den timhalvcirkel på vilken himlakroppen befinner sig (PS i figuren), räknad västerut. Man räknar således alltid västerut (på grund av jordrotationen). Solen går ju upp i öster och går ned i väster, dvs passerar en observatör från öst till väst (dvs rör sig västerut). Timvinkeln anger därför hur lång tid det har gått sedan himlakroppen passerade observatörens meridian (eftersom den alltid räknas västerut).
Har solen timvinkeln 23 timmar relativt en observatör, har det gått 23 timmar sedan solen passerade observatören, och den kommer att passera denna observatör om en timme. Solen har alltid samma timvinkel relativt en viss meridian vid samma klockslag varje dag, året runt, eftersom ett varv i timvinkelsystemet är 24 timmar (ett soldygn). En stjärnas timvinkel relativt en viss meridian vid ett visst klockslag förändras däremot från dygn till dygn, eftersom jorden roterar ett varv relativt stjärnorna på 23 timmar 56 minuter (stjärndygn). Att soldygnet är fyra minuter längre än stjärndygnet beror på att jorden rör sig runt solen och därför måste rotera fyra minuter till för att solen skall stå i samma läge relativt jorden som dygnet innan.
Om himlakroppen befinner sig i den lokala timhalvcirkeln är dess timvinkel 0. Timvinkeln anger således hur långt västerut från en observtör en himlakropp befinner sig, dvs timvinkeln utgör inte en absolut koordinat på himmelsfären (som longitud på jordytan), eftersom den hela tiden ändras (huvudsakligen beroende på jordens rotation).
Triangelbenet PZ i figur 4 svarar mot vinkeln 90°-φ, där φ står för observatörens antagna latitud. Slutligen har vi triangelbenet SZ med längd ζ. Detta utgör himlakroppens zenitavstånd, dvs dess vinkel till zenit. 90-ζ är således lika med himlakroppens höjd över horisonten.
Kort sammanfattning:
Våra input är:
I. Antagen position (latitud och longitud), vilken erhålls genom död räkning.
II. Höjden avläst på sextanten, dvs ha.
III. Kronometertid när observationen gjordes.
IV. Olika rättelser av sextanthöjden enligt tabeller etc. Resultatet blir hs.
V. Nautikalalmanackan, vilken är nödvändig för att utifrån I och III räkna fram himlakroppens beräknade höjd (hr) och azimut (A) i den antagna positionen vid observationstidpunkten.
Alla dessa data finns med i den astronomiska grundtriangelns (PZS) vinklar och sidor (direkt eller indirekt) och används för att få fram de sidor och vinklar som söks, vilka är hr=90-ζ och A.
Att solvera trianglar innebär att beräkna vinklar och sidor i trianglar. Man kanske vet en vinkel och två sidor och vill beräkna den återstående sidan. Till detta använder man geometrins och trigonometrins regler och formler. Astronomisk navigation innebär motsvarande för sfäriska trianglar. Trigonometriska funktioner som sinus etc fungerar även för sfäriska trianglar, fast de ser annorlunda ut än när det gäller vanliga, plana trianglar. Låt mig ge ett exempel. För den astronomiska grundtriangeln i figuren ovan gäller:
Vi ser här att man kan ta sinus etc både av vinklar (A) och sidor (ζ) i sfäriska trianglar (eftersom sidorna svarar mot vinklar i sfärens centrum). De olika sidorna och vinklarna i den astronomiska grundtriangeln innebär olika storheter som vi mött under vår diskussion om astronomisk navigation. Vi ser att där ingår både himlakroppens deklination (δ) och timvinkel (t), vilka definierar dess plats på stjärnhimlen, samt dess azimut (A) och höjd över horisonten (hr=90°-ζ), om vi befinner oss i antagen position vid observationstidpunkten. I det senare fallet definieras himlakroppens position relativt observatören. Observatörens antagna latitud (φ) finns med plus att longituden också finns med (indirekt, inbakat) i timvinkeln t.
Den timvinkel för en himlakropp som anges i Nautikalalmanackan är timvinkeln relativt nollmeridianen (Greenwich). Genom att till denna addera en observatörs longitud, får man himlakroppens timvinkel relativt denna observatör.
Att solvera den astronomiska grundtriangeln innebär att utifrån kännedom om vissa av triangelns sidor och vinklar beräkna de okända sidorna och vinklarna. Ovan har vi använt "antagen position" (punkt 1 ovan) som utgångspunkt för våra beräkningar. Kronometern ger oss exakt tid, vilken gör att vi med hjälp av Nautikalalmanackan kan få fram himlakroppens timvinkel (t) och deklination (φ), dvs position på himmelssfären, med stor noggrannhet (för den exakta tidpunkt när observationen görs). Dessa data gör att vi med hjälp av den astronomiska grundtriangeln kan bestämma himlakroppens höjd (hr) och azimut (A) i antagen position för den aktuella tidpunkten. Och det är ju detta vi använder, förutom den med sextanten mätta höjden (hs), för att med likahöjdmetoden lägga ut vår ortlinje i sjökortet.
Grundläggande så innebär astronomisk navigation att mäta himlakroppars höjder med sextant, och sedan med hjälp av en noggrann kronometer och en ungefärlig uppfattning om var man befinner sig (antagen position), och utifrån astronomiska data hämtade ur Nautikalalmanackan, solvera den astronomiska grundtriangeln för att få fram himlakroppens höjd och azimut i den antagna positionen vid observationstidpunkten. Detta leder till att man genom likahöjdmetoden kan lägga ut en ortlinje i sjökortet (punkt 1-7 ovan). Och flera observationer ger flera ortlinjer, vilkas skärningspunkt ger oss positionen.